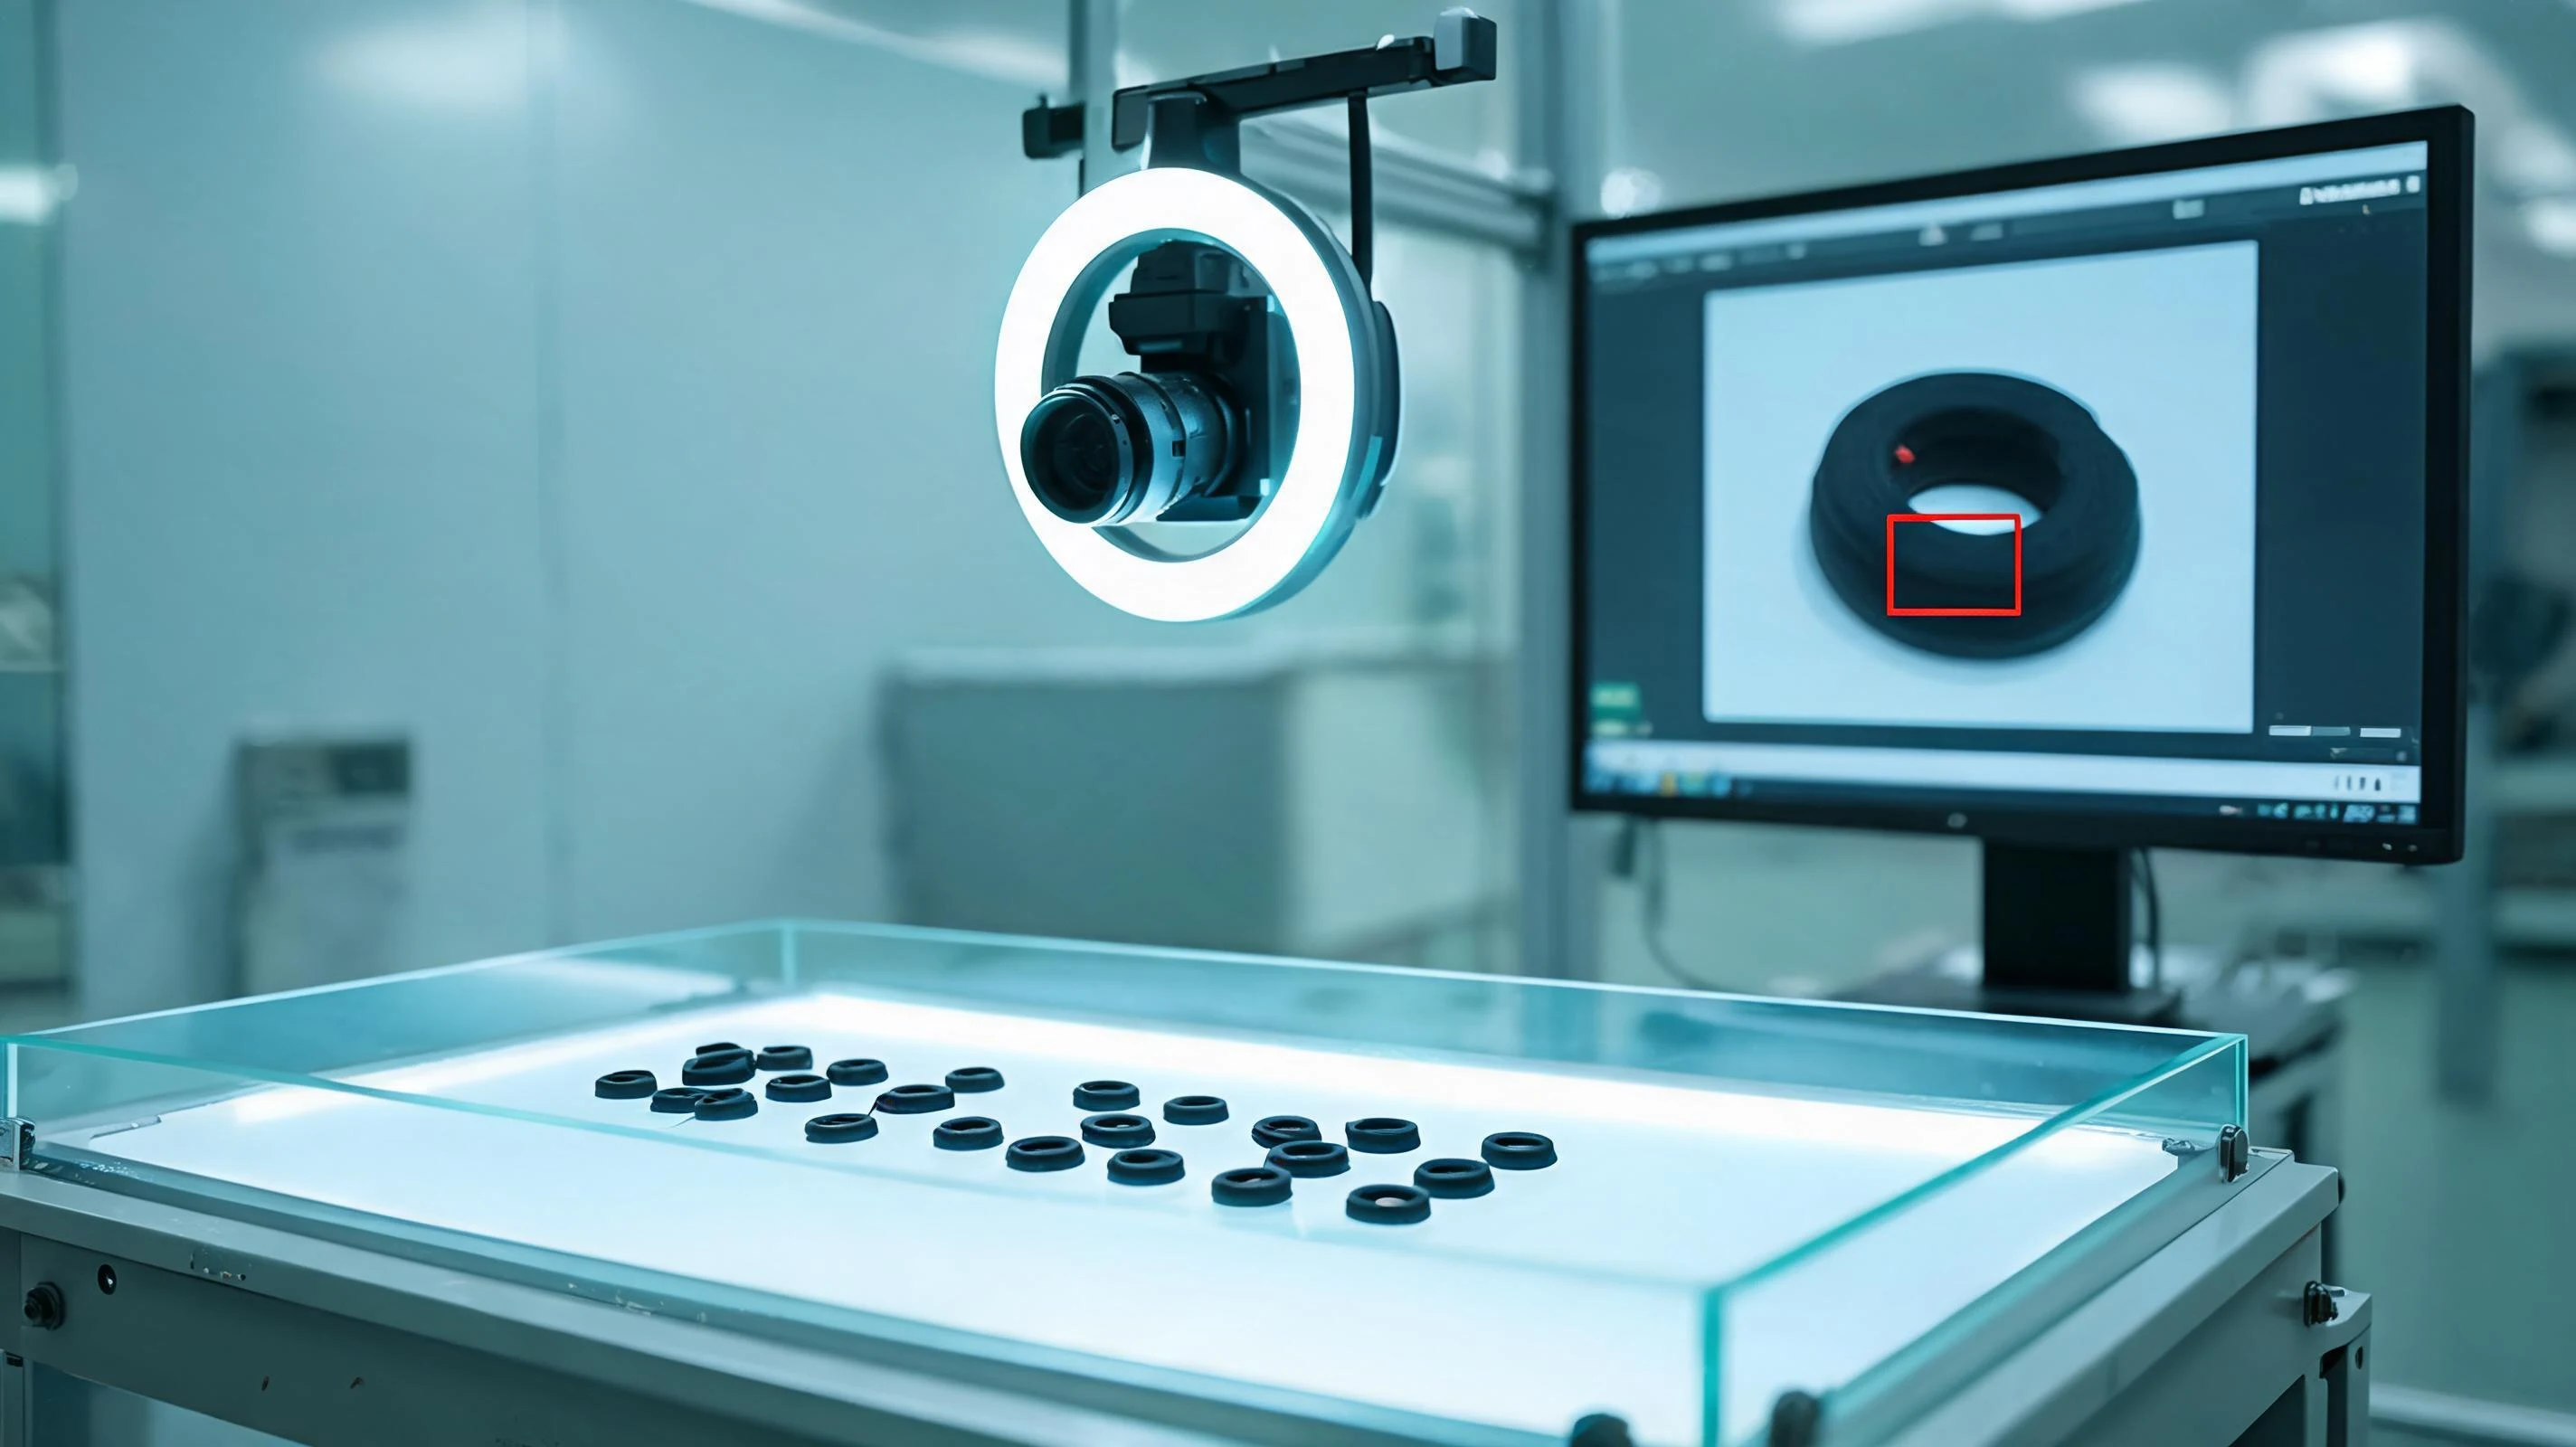
硅胶包胶件的外观检测长期靠人:灯下转一圈,看缺胶、看溢胶、看气泡。问题不是工人不认真,而是这类件软、半透明、哑光面又容易反光,同一件在不同角度下样子都不一样;再加上二十几秒一件的节拍,判定标准会随疲劳漂移。
AI 视觉检测这两年在硅胶件上真正落地的部分,不是"万能检测",而是把缺陷拆开:哪些能用成像解决,哪些只能靠结构设计与工艺去防。这篇讲硅胶视觉检测绕不开的三件事——缺陷怎么分档、打光怎么定、判据与样本怎么建,最后给一条能照着走的落地顺序。
一、先把缺陷分成三档
相机不解决定义问题。做硅胶视觉检测前先把缺陷列清楚,按"能不能被看见"分成三档,比先挑算法有用得多。
| 缺陷 | 成像方式 | 能否自动判 | 判据怎么写 |
|---|---|---|---|
| 缺胶、少胶 | 背光看轮廓 | 可自动判 | 轮廓缺口的位置与面积超差 |
| 溢胶、飞边 | 背光加低角度暗场 | 可自动判 | 边缘外扩量与图纸公差比对 |
| 明显气泡、异物 | 同轴光或暗场 | 可自动判 | 单个尺寸与数量阈值 |
| 浅划痕、微气泡 | 同轴光、多角度 | 半可判 | 先定"多浅算不合格",再谈识别 |
| 分型线错位、色差 | 低角度光、分光测色 | 半可判 | 与封样比对,定错位量与色差阈值 |
| 界面脱层、硬度、气味 | 剖切、拉拔、手感 | 判不了 | 留在抽检与型式验证里 |
这张表最大的用处是砍需求:把第三档从"视觉项目"里划掉,验收指标才不会写成"零缺陷"。而第二档要先有判据文件,否则同一批件两个人能标出两个结果。
二、打光决定上限
硅胶件难拍在三点:半透明会让光透过去,哑光面在斜射下会发亮,软材质在治具上会被压变形。算法再好,打光不对也救不回来。硅胶视觉检测的成像方案,八成在打光这一步就定了。
- 背光:轮廓类缺陷的首选,缺胶、通孔堵、毛边外扩都看得清,顺带解决定位。
- 低角度暗场:凸起、凹坑与分型线错位,表面纹理的轻微起伏在这里最明显。
- 同轴光:平面细划痕与浅压痕,只有正反射才看得见。
- 偏振片加漫射穹顶:压掉表面高光,半透明件配背光时尤其必要。
做法上别急着买设备:先在产线取三五十件(含良品与已知不良),用手机或工业相机在几种光位下各拍一轮,选出能稳定复现缺陷的那一种,再谈相机分辨率与镜头。这一步花的是一天时间,省的是后面三个月的返工。
三、样本与标注:良品永远比缺陷多
硅胶视觉检测的缺陷样本不足,是项目最现实的约束。三条路可以并行:从历史客诉与返修品里找、按缺陷机理做人工缺陷样件、用良品图做合成。合成样本只能扩充训练集,验证集必须是真实件——否则模型在真件上的表现没有参考价值。
标注一致性比数量更关键。同一条划痕,两个人标出来的边界可能差一倍。先写一份判据文件(多长、多深、在哪个面算不合格),让标注与终检用同一份;边界样本单独留一组,专门验证模型在"差一点就超差"时的判断。采图时要把穴号、班次与材料批号一起记下来,否则后面分不清是模具问题还是来料问题。
四、节拍、定位与追溯
硅胶件是软的,上料时容易被压扁或翻转,硅胶视觉检测的定位不能只靠模板匹配。常见做法是治具定型加背光取轮廓,让每个件的姿态一致;多穴模具还要按穴号分区,出问题能回到具体型腔。
节拍上,一件多工位比一台相机拍全部更稳:顶面、侧面、端子面分开拍,单工位曝光时间短,运动模糊少。剔除机构要与产线节拍对齐,否则判了不良也来不及吹掉。检测结果写进批次记录,和模号、穴号、班次、材料批号放在一起,追溯才成立。
五、误判经济学:漏检与过杀
硅胶视觉检测没有"零误判"。阈值收紧,漏检少、过杀多;放松则相反。过杀的代价是复检人力与产线停顿,漏检的代价是客诉与返工,两者不在一个量级,但要一起算。
可操作的做法是:用一批已知结果的真件跑出漏检率与过杀率曲线,再按验收口径(AQL 或双方约定的缺陷率)选工作点,把过杀率控制到复检工位吃得下。上线后每月回溯一次误判样本,把新的边界样本补进验证集;模型漂移不是故障,而是常态。
六、落地顺序
- 列缺陷清单并分三档,明确哪些不进视觉项目;
- 用真实件做打光试验,定成像方案与工位数量;
- 采三百到五百件,覆盖各穴号与班次,标注出边界样本;
- 离线跑漏检与过杀曲线,与质量部门一起定阈值;
- 小批量上线,保留人工复检通道,按月回溯。
结论
硅胶视觉检测的成败,多数不在算法,而在缺陷定义、打光与判据这三步。把"看得见的缺陷"交给设备,把"看不见的"交给结构设计与抽检,检测才真的省钱。反过来,一上来就追"全缺陷自动判",最后往往得到一个过杀率高到没人愿意用的系统。
站内延伸:拉拔、剖切与老化验证见研发检测,分型面与排气结构见模具成型,缺陷与工艺参数的对应关系可对照液态硅胶冷流道与计量混合;技术方向的全景见硅胶橡胶行业最新技术。