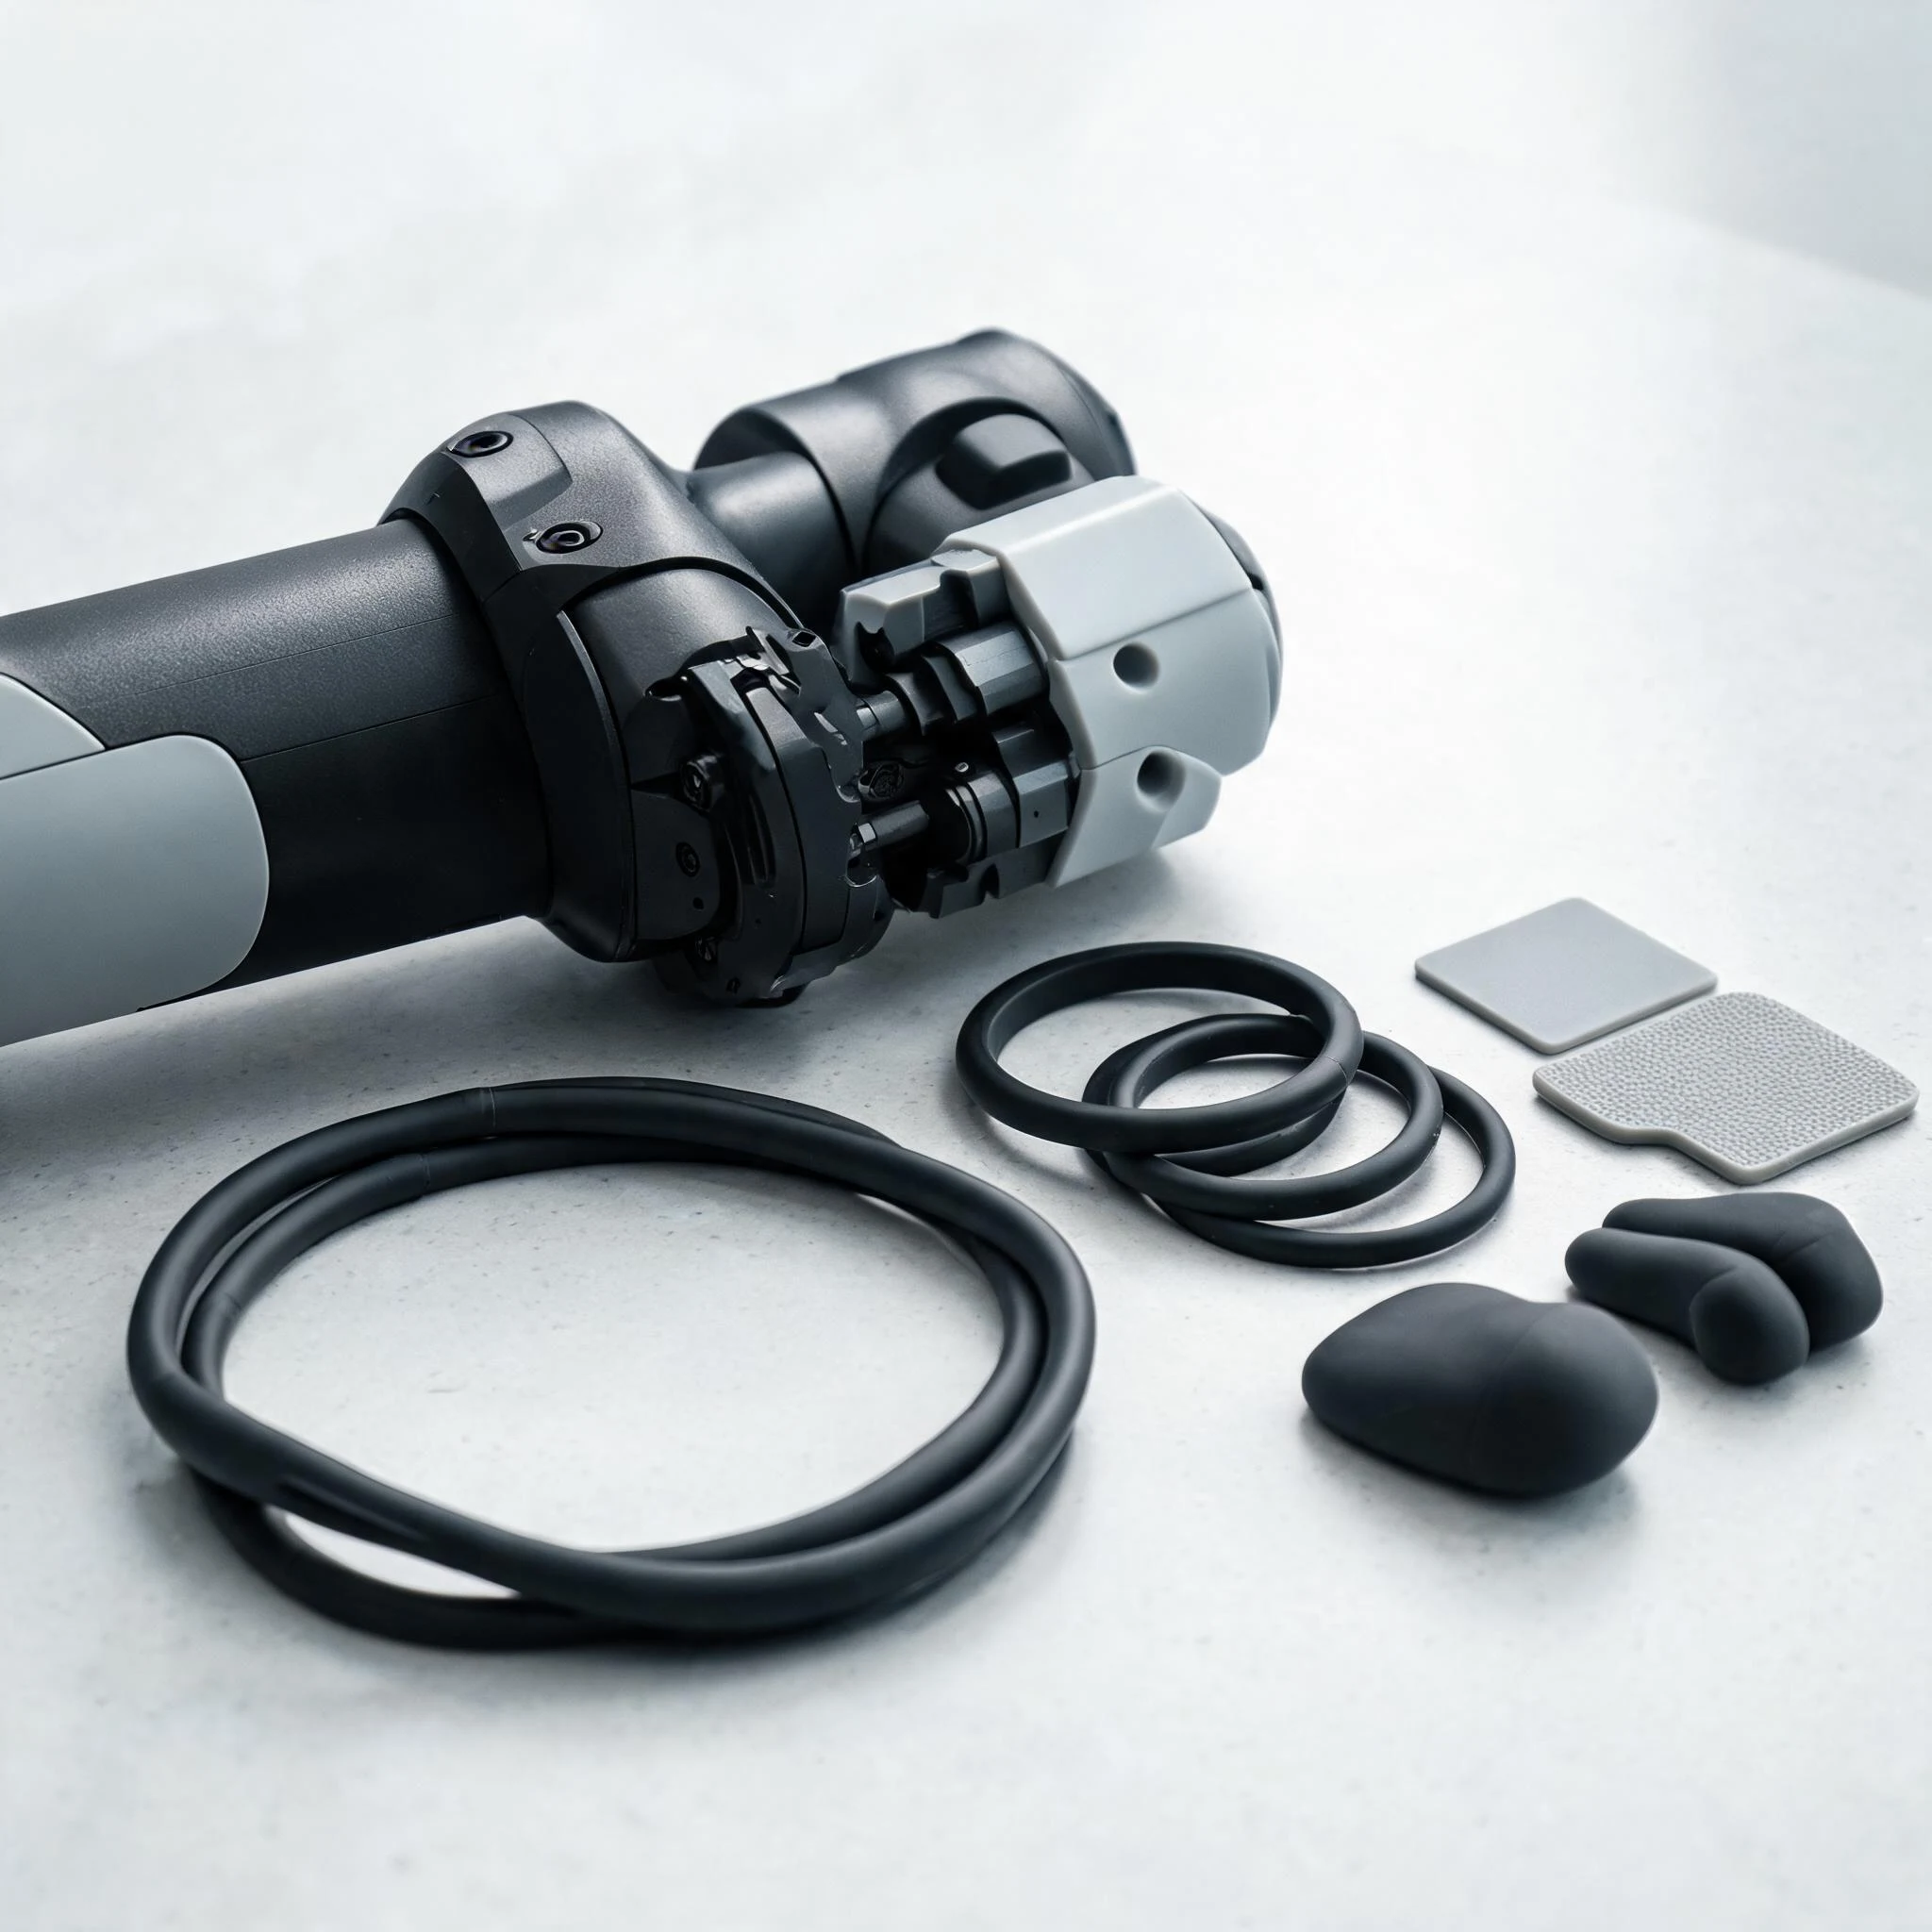
儲能液冷那篇講的是工況變化帶來的密封要求,這一篇換個賽道:機器人。人形機器人與協作機器人正在從樣機走向小批量試產,整機上出現了一個過去不常被單獨討論的零件類別——矽膠件。它在機器人上不再是「外殼配件」,而是直接影響關節壽命、傳感可靠性與人機接觸安全的功能件。
一、行業側:為什麼現在談機器人上的矽膠件
- 關節數量多:人形整機的旋轉與直線關節數量遠高於傳統工業臂,每個關節都是一處密封、減震與走線的配合面。
- 線束密集且要反覆彎折:關節往復運動,線束在有限空間裡被反覆拉扯,護套與過線孔結構比線材本身更容易先失效。
- 要與人共處:協作場景裡,機器人外殼會被人接觸、被擦拭清潔,材料的氣味、觸感與清潔耐受都被納入考慮。
- 整機重量敏感:輕量化讓「用金屬做的防護件」逐步換成彈性體件,減震與密封由一件承擔。
- 試產階段改結構頻繁:結構還在改,模具與交付方式必須跟得上迭代速度,這一點見快速模與軟模具:小批量矽膠件的新交付方式。
二、整機上的六類矽膠件
| 用途 | 解決什麼問題 | 關鍵點 |
|---|---|---|
| 關節與減速器密封圈 | 擋住粉塵、切屑與水氣,護住軸承與減速器內部 | 長期接觸潤滑脂,材料相容性要先確認;動態往復部位要防擠出與咬傷 |
| 線束護套與過線孔護圈 | 線纜反覆彎折、磨穿、被鈑金銳邊割傷 | 按最小彎曲半徑與行程設計壁厚與過孔倒角,避免把護套做成「套上去更緊」 |
| 減震墊與緩衝塊 | 電機、IMU、相機、足端落地帶來的振動與衝擊 | 硬度與厚度共同決定隔振效果,裝配預壓量要一起定,不是越軟越好 |
| 柔性蒙皮與外殼包覆件 | 外觀、觸感、防撞,以及與人體接觸部位的柔軟度 | 與人長期接觸的部位按使用場景確認材料口徑;大面積件要控制縮水與變形 |
| 夾爪軟指尖與抓取墊 | 提高摩擦、避免劃傷工件,替代硬爪直接接觸 | 可做金屬骨架包膠或可更換軟墊;夾持壽命與殘留印痕都要試 |
| 傳感與電氣件的包覆 | 力/觸覺傳感器、線纜接頭的絕緣、防水與固定 | 包覆厚度影響靈敏度,電氣絕緣與阻燃要求按部位區分 |
相關產品形態可對照設備密封減震件與防塵膠套與減震墊兩類現有件型,很多結構是共通的。
三、機器人場景帶來的四個額外要求
- 動態工況比靜態苛刻:靜態密封只看壓縮量,關節部位是往復運動——要考慮疲勞、生熱與長期壓縮永久變形,材料與硬度都要按動態工況重新定,見材料選型。
- 空間小,精度要求高:關節附近留給密封與減震的厚度往往只有幾毫米,薄壁件的尺寸一致性與裝配公差直接決定能否裝進去,影響因素見包膠件尺寸一致性的常見影響因素。
- 低氣味與清潔耐受:機器人會進入人居與潔淨環境,擦拭清潔劑、潤滑脂、汗液都可能接觸到件;材料方向要按實際接觸介質確認,而不是只看耐溫。
- 以複合件交付:金屬骨架包膠、線纜一體成型、傳感器埋入包覆,都會把原本兩三個零件合成一件,界面與結構設計要提前介入,見異材黏接與矽膠包膠嵌件結構設計要點。
四、選材與結構要確認的五件事
- 先分靜態還是動態:靜態密封與動態減震對材料的要求方向不同,混用是返工最常見的原因。
- 把接觸介質列全:潤滑脂、清潔劑、切削液、汗液,逐項確認;同一只件接觸兩種介質時,取更嚴的那一項。
- 結構上做防脫與限位:動態部位靠溝槽、支撐與限位結構約束,而不是靠提高硬度硬頂。
- 成型方式與量產口徑對齊:液態矽膠與固態矽膠在薄壁、包膠與精度上的表現不同,試產選的路子要與量產一致,見液態矽膠與固態矽膠成型方式怎麼選。
- 顏色與外觀要定稿:機器人整機配色敏感,淺色與彩色件的助劑與批次穩定性需要提前固定,見材料特性庫。
五、打樣與驗證:把風險提前
- 先做裝配驗證:機器人結構迭代快,先按試產模具做小批量裝配,確認干涉、預壓與走線走向,再定量產結構。
- 動態疲勞要按真實行程做:往復彎折、動態壓縮的行程與頻率按實際使用設定,別用靜態壓縮代替。
- 環境與介質項目按部位選:耐介質(潤滑脂、清潔劑)、濕熱老化、氣味與揮發、耐磨等項目按安裝位置取捨。
- 電氣相關件單獨定口徑:絕緣、介電強度與阻燃要求只對靠近電氣部位的件適用,不要全機套同一套要求。
- 整機複測不可省:單件合格不等於裝配後合格,噪音、振動與定位精度最終要在整機上複測。
六、判斷清單與四個常見誤區
開始評估前,先把這五件事寫清楚:
- 用在哪個部位,是靜態還是動態工況;
- 接觸哪些介質,清潔與維護方式是什麼;
- 可用空間與裝配方式(預壓量、公差、是否可返修);
- 是否需要複合金屬骨架、線纜或傳感器;
- 試產批量與量產預期,驗證項目怎麼落到整機上。
四個常見誤區:
- 把機器人件當普通外殼件報價:動態工況與配合精度帶來的驗證成本,遠比材料差價大。
- 只按硬度選材料:同一硬度下的壓縮永久變形與撕裂表現可以差很多,指標要一起看。
- 護套做薄省錢:線束護套是最先磨穿的件,換成整機返修的成本遠高於護套本身。
- 試產用一套結構、量產換一套:結構或成型方式一變,前面的驗證要重做,迭代節奏反而更慢。
結論
機器人給矽膠件帶來的不是新工藝,而是更嚴格的工況與更快的迭代節奏:同一只件要同時承擔密封、減震與絕緣,還要在幾毫米空間裡做薄壁精密結構。把工況、介質、空間與驗證口徑在圖紙階段就寫清楚,比事後調硬度有效得多。相關應用背景見應用案例。