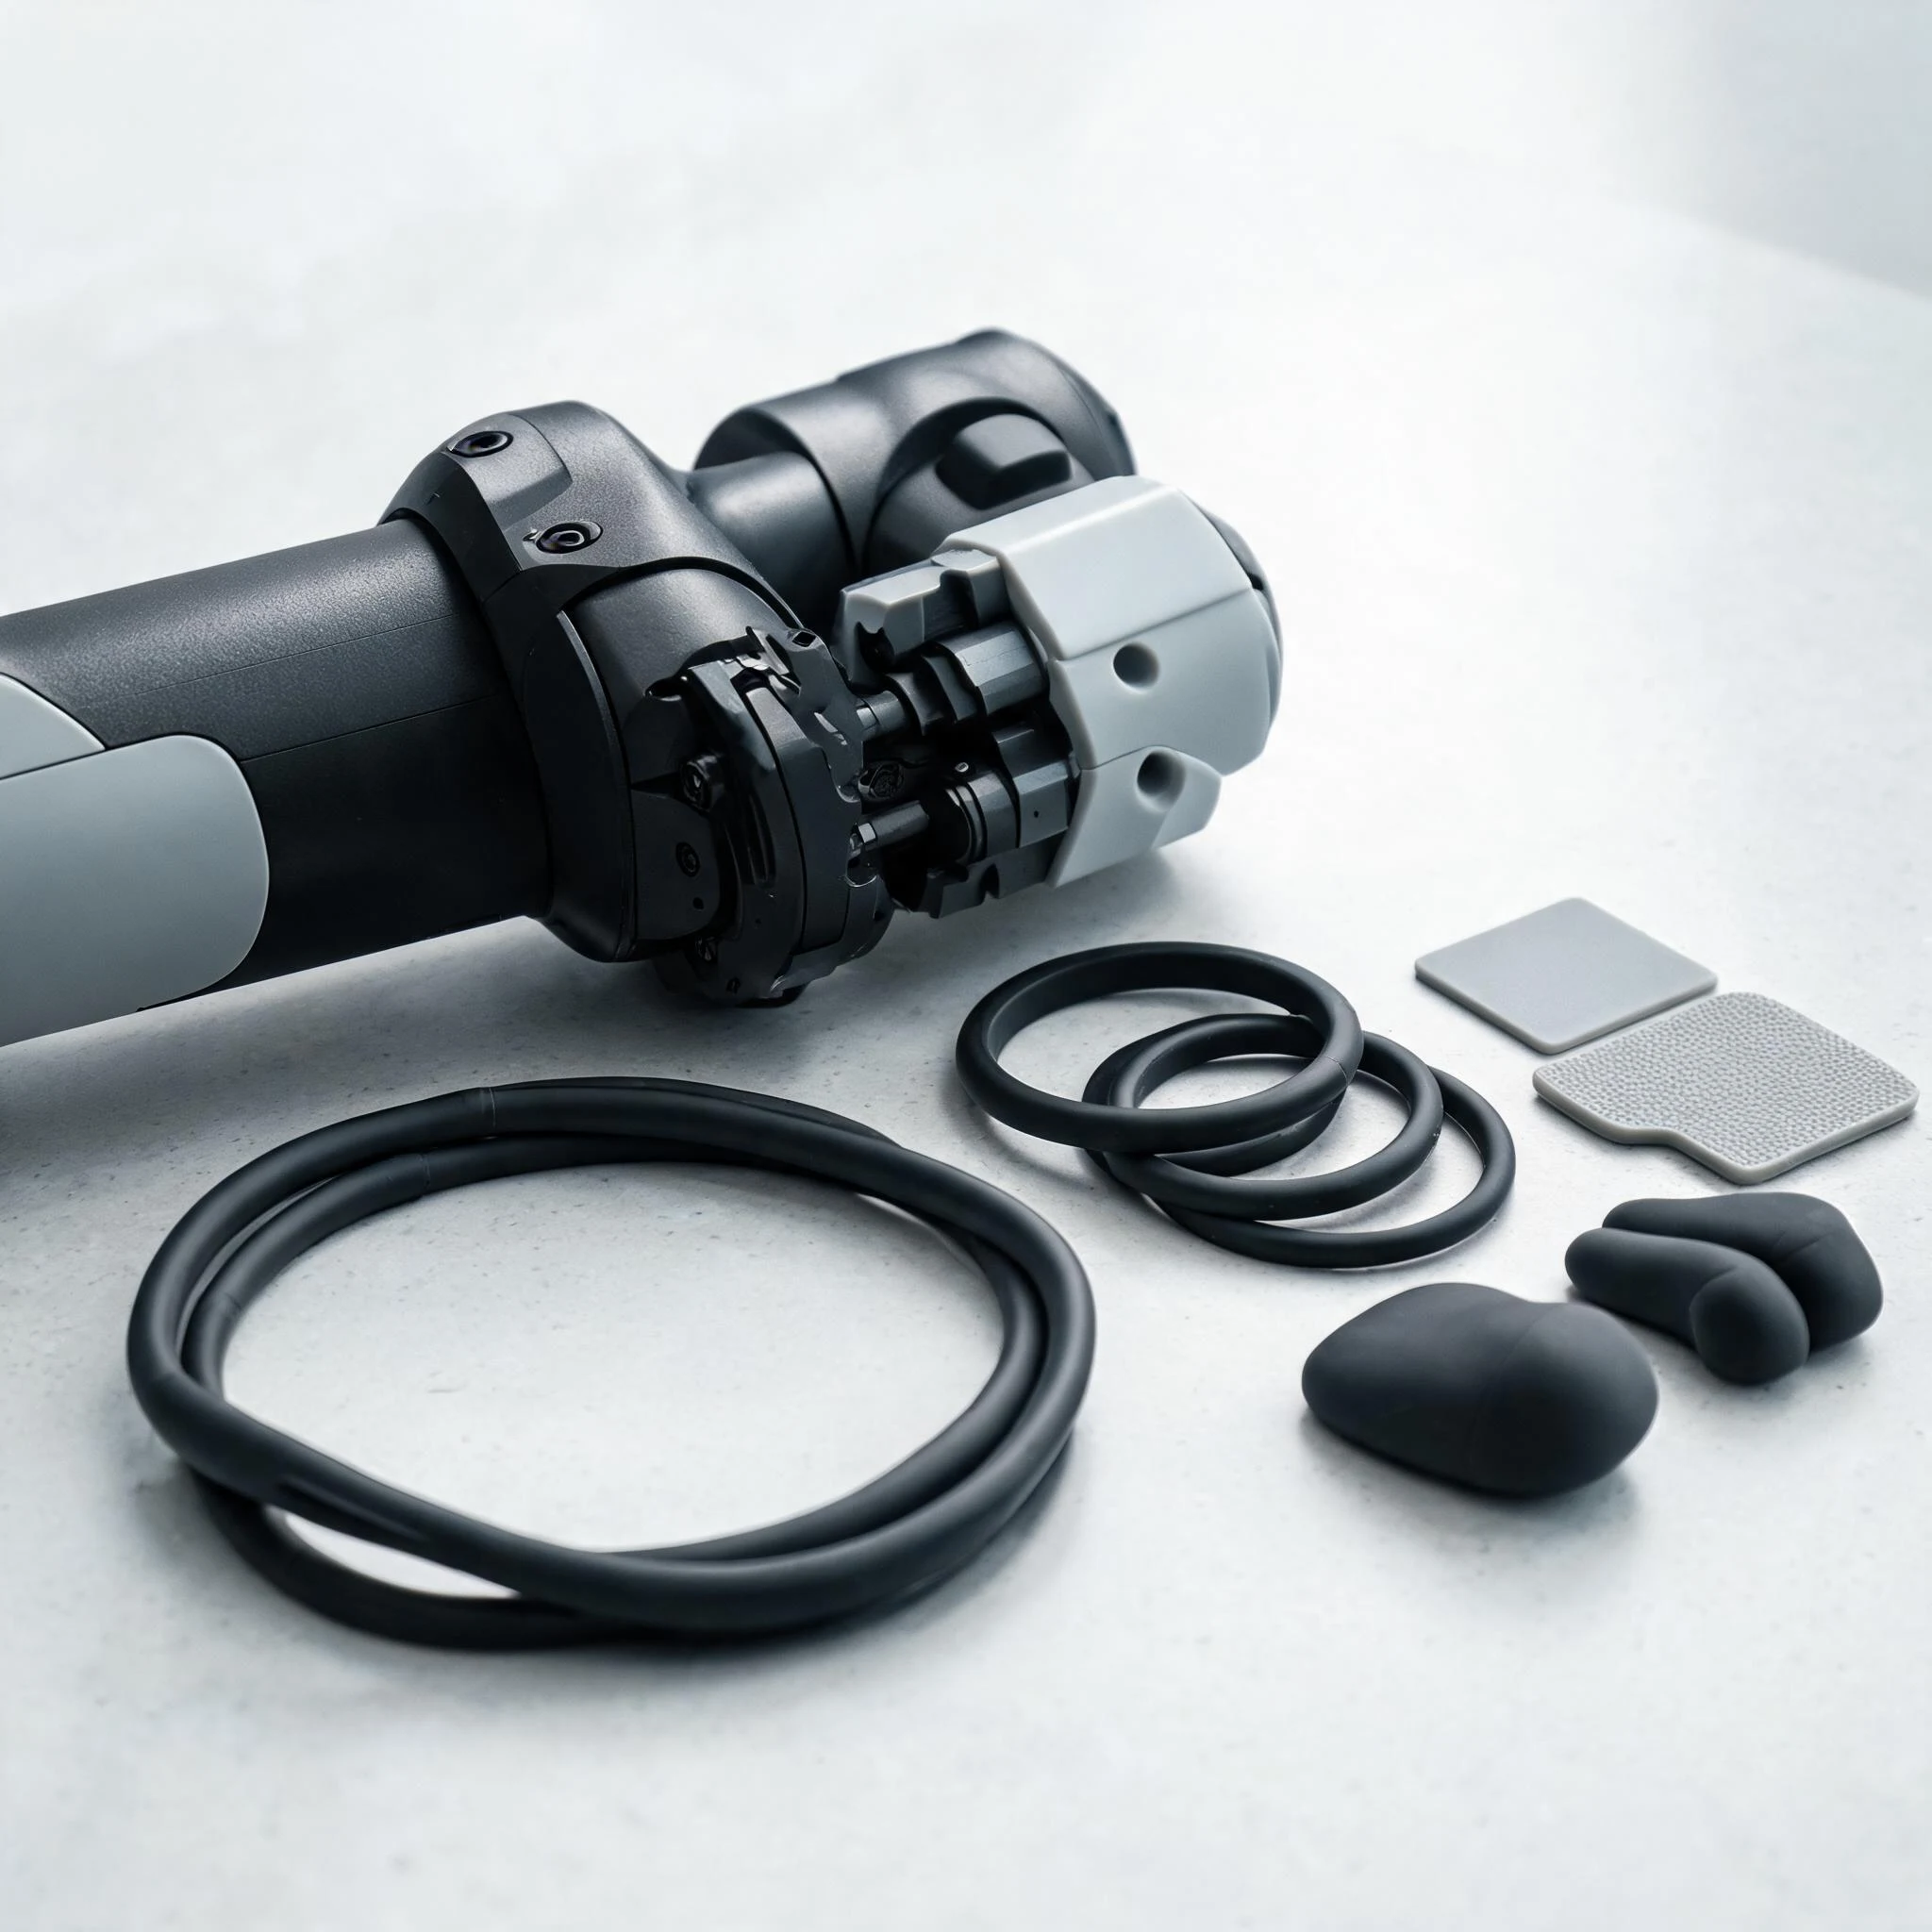
储能液冷那篇讲的是工况变化带来的密封要求,这一篇换个赛道:机器人。人形机器人与协作机器人正在从样机走向小批量试产,整机上出现了一个过去不常被单独讨论的零件类别——硅胶件。它在机器人上不再是“外壳配件”,而是直接影响关节寿命、传感可靠性与人机接触安全的功能件。
一、行业侧:为什么现在谈机器人上的硅胶件
- 关节数量多:人形整机的旋转与直线关节数量远高于传统工业臂,每个关节都是一处密封、减震与走线的配合面。
- 线束密集且要反复弯折:关节往复运动,线束在有限空间里被反复拉扯,护套与过线孔结构比线材本身更容易先失效。
- 要与人共处:协作场景里,机器人外壳会被人接触、被擦拭清洁,材料的气味、触感与清洁耐受都被纳入考虑。
- 整机重量敏感:轻量化让“用金属做的防护件”逐步换成弹性体件,减震与密封由一件承担。
- 试产阶段改结构频繁:结构还在改,模具与交付方式必须跟得上迭代速度,这一点见快速模与软模具:小批量硅胶件的新交付方式。
二、整机上的六类硅胶件
| 用途 | 解决什么问题 | 关键点 |
|---|---|---|
| 关节与减速器密封圈 | 挡住粉尘、切屑与水汽,护住轴承与减速器内部 | 长期接触润滑脂,材料兼容性要先确认;动态往复部位要防挤出与咬伤 |
| 线束护套与过线孔护圈 | 线缆反复弯折、磨穿、被钣金锐边割伤 | 按最小弯曲半径与行程设计壁厚与过孔倒角,避免把护套做成“套上去更紧” |
| 减震垫与缓冲块 | 电机、IMU、相机、足端落地带来的振动与冲击 | 硬度与厚度共同决定隔振效果,装配预压量要一起定,不是越软越好 |
| 柔性蒙皮与外壳包覆件 | 外观、触感、防撞,以及与人体接触部位的柔软度 | 与人长期接触的部位按使用场景确认材料口径;大面积件要控制缩水与变形 |
| 夹爪软指尖与抓取垫 | 提高摩擦、避免划伤工件,替代硬爪直接接触 | 可做金属骨架包胶或可更换软垫;夹持寿命与残留印痕都要试 |
| 传感与电气件的包覆 | 力/触觉传感器、线缆接头的绝缘、防水与固定 | 包覆厚度影响灵敏度,电气绝缘与阻燃要求按部位区分 |
相关产品形态可对照设备密封减震件与防尘胶套与减震垫两类现有件型,很多结构是共通的。
三、机器人场景带来的四个额外要求
- 动态工况比静态苛刻:静态密封只看压缩量,关节部位是往复运动——要考虑疲劳、生热与长期压缩永久变形,材料与硬度都要按动态工况重新定,见材料选型。
- 空间小,精度要求高:关节附近留给密封与减震的厚度往往只有几毫米,薄壁件的尺寸一致性与装配公差直接决定能否装进去,影响因素见包胶件尺寸一致性的常见影响因素。
- 低气味与清洁耐受:机器人会进入人居与洁净环境,擦拭清洁剂、润滑脂、汗液都可能接触到件;材料方向要按实际接触介质确认,而不是只看耐温。
- 以复合件交付:金属骨架包胶、线缆一体成型、传感器埋入包覆,都会把原本两三个零件合成一件,界面与结构设计要提前介入,见异材粘接与硅胶包胶嵌件结构设计要点。
四、选材与结构要确认的五件事
- 先分静态还是动态:静态密封与动态减震对材料的要求方向不同,混用是返工最常见的原因。
- 把接触介质列全:润滑脂、清洁剂、切削液、汗液,逐项确认;同一只件接触两种介质时,取更严的那一项。
- 结构上做防脱与限位:动态部位靠沟槽、支撑与限位结构约束,而不是靠提高硬度硬顶。
- 成型方式与量产口径对齐:液态硅胶与固态硅胶在薄壁、包胶与精度上的表现不同,试产选的路子要与量产一致,见液态硅胶与固态硅胶成型方式怎么选。
- 颜色与外观要定稿:机器人整机配色敏感,浅色与彩色件的助剂与批次稳定性需要提前固定,见材料特性库。
五、打样与验证:把风险提前
- 先做装配验证:机器人结构迭代快,先按试产模具做小批量装配,确认干涉、预压与走线走向,再定量产结构。
- 动态疲劳要按真实行程做:往复弯折、动态压缩的行程与频率按实际使用设定,别用静态压缩代替。
- 环境与介质项目按部位选:耐介质(润滑脂、清洁剂)、湿热老化、气味与挥发、耐磨等项目按安装位置取舍。
- 电气相关件单独定口径:绝缘、介电强度与阻燃要求只对靠近电气部位的件适用,不要全机套同一套要求。
- 整机复测不可省:单件合格不等于装配后合格,噪声、振动与定位精度最终要在整机上复测。
六、判断清单与四个常见误区
开始评估前,先把这五件事写清楚:
- 用在哪个部位,是静态还是动态工况;
- 接触哪些介质,清洁与维护方式是什么;
- 可用空间与装配方式(预压量、公差、是否可返修);
- 是否需要复合金属骨架、线缆或传感器;
- 试产批量与量产预期,验证项目怎么落到整机上。
四个常见误区:
- 把机器人件当普通外壳件报价:动态工况与配合精度带来的验证成本,远比材料差价大。
- 只按硬度选材料:同一硬度下的压缩永久变形与撕裂表现可以差很多,指标要一起看。
- 护套做薄省钱:线束护套是最先磨穿的件,换成整机返修的成本远高于护套本身。
- 试产用一套结构、量产换一套:结构或成型方式一变,前面的验证要重做,迭代节奏反而更慢。
结论
机器人给硅胶件带来的不是新工艺,而是更严格的工况与更快的迭代节奏:同一只件要同时承担密封、减震与绝缘,还要在几毫米空间里做薄壁精密结构。把工况、介质、空间与验证口径在图纸阶段就写清楚,比事后调硬度有效得多。相关应用背景见应用案例。